

人形机器人线束定制有哪些特殊要求?机身与关节布线区别
发布时间:2026/11/16 09:26:58
人形机器人线束定制,难点不只是线路数量多、安装空间小,更在于不同位置的运动状态差异很大。机身线束主要解决电源与信号分配、线路集成、固定保护和模块连接;关节线束则要适应反复弯曲、旋转扭转、机械摩擦及运动过程中的拉伸变化。两者的布线方式、线材选择和连接器设计不能简单套用同一套方案,这非常考验机器人线束定制厂家的综合能力。
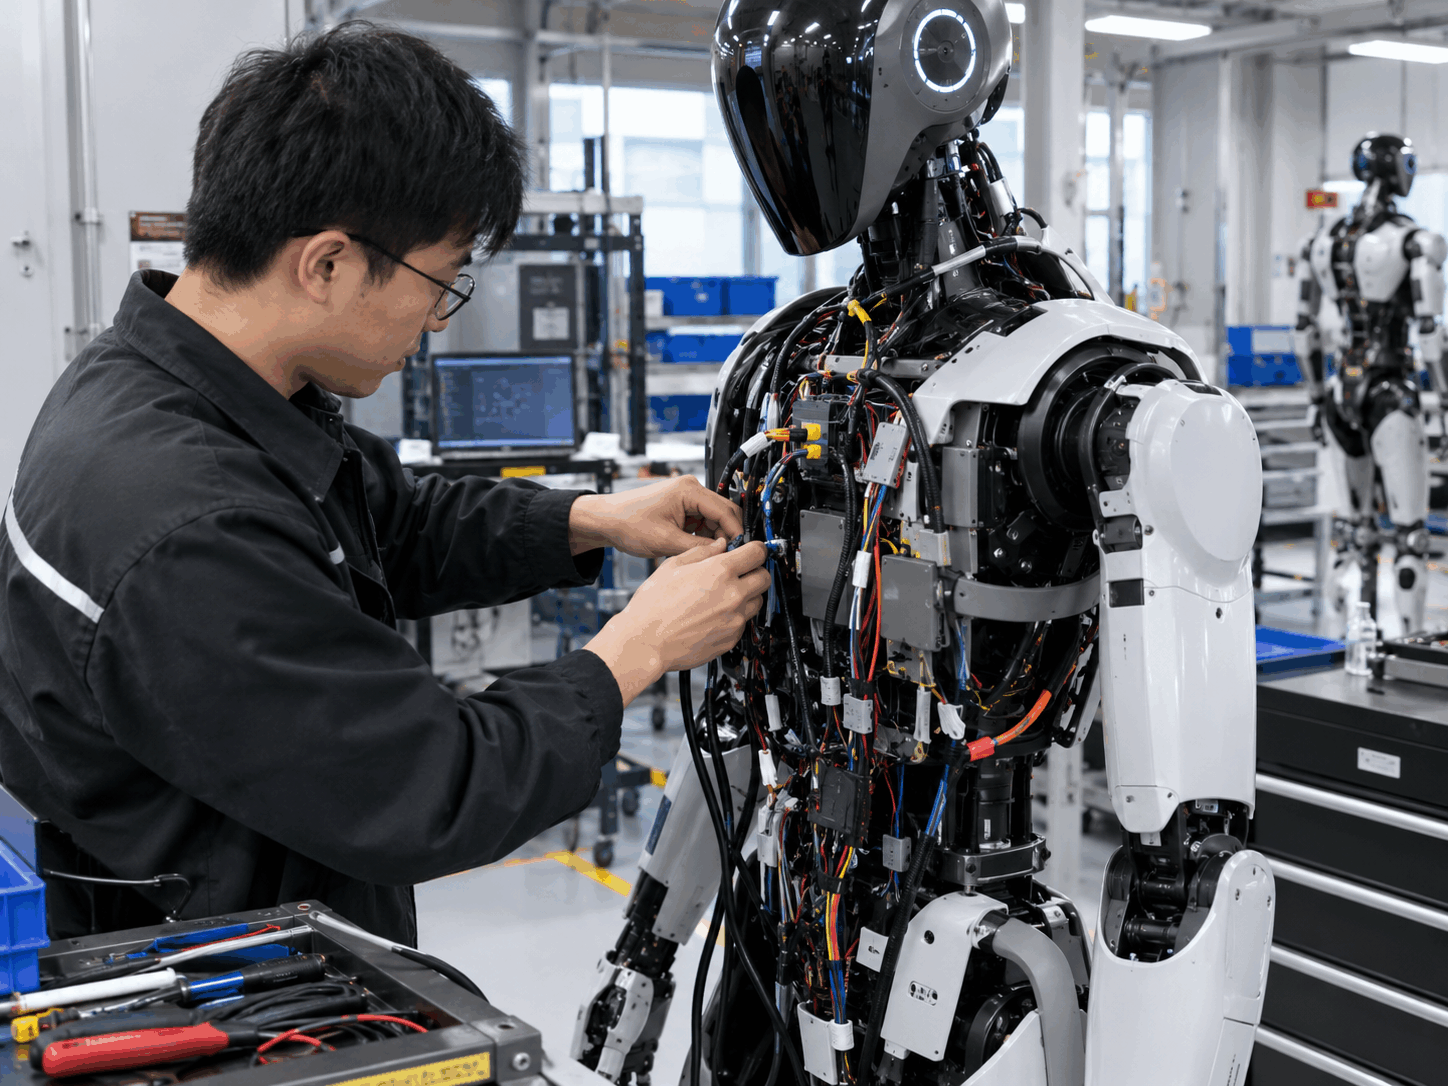
人形机器人躯干内部通常分布着控制器、电源模块、通信模块及各类传感器,线路需要在有限空间内完成连接。机身线束设计主要关注以下几个方面:
布线路径: 根据内部骨架和模块位置规划走线,避开散热部件、结构边缘及运动机构,减少装配干涉。
电源与信号分区: 电机动力线与编码器、通信及传感器线路应结合电磁环境合理布置,必要时采用屏蔽、隔离或独立走线措施。
线束固定: 根据振动情况和维护需求设置线夹、固定座或保护套管,避免线束晃动、下垂及长期摩擦。
连接器布局: 结合控制模块拆装和检修需求确定接口位置,预留插拔空间,避免连接器受到不必要的拉力。
机身线束虽然通常不像关节线束那样持续运动,但机器人运行时的振动、温升和结构应力仍可能影响线路可靠性。
肩部、肘部、腕部、髋部和膝部的运动方式并不相同,线束承受的机械负荷也存在差异。
例如,肩关节可能涉及多个方向的复合运动,腕部安装空间通常较紧凑,髋部和膝部则需要重点考虑运动范围以及线束与骨架之间的干涉。设计时应结合具体关节结构判断,不能只按关节名称选择线材。
关节线束需要重点关注:
动态弯曲: 根据实际运动轨迹选择适合动态使用的导体和绝缘结构,控制弯曲半径,避免线束在固定位置反复折弯。
旋转扭转: 对存在旋转运动的关节,明确旋转角度、方向、频率及是否连续旋转,合理安排线束走向,避免扭转应力不断累积。
摩擦与挤压: 检查线束与骨架、外壳、活动部件之间的间隙,在容易接触的位置增加适当保护,防止绝缘层磨损。
活动余量与应力释放: 合理设置固定点和活动段长度,避免关节运动时线束被拉紧,也不能因余量过大而卷入活动机构。
需要特别注意,普通柔性线缆不一定适合长期动态使用。能够弯曲,并不代表能够承受高频往复弯折或持续扭转。静态弯曲、动态弯曲和连续扭转是不同的使用工况,选型时必须区分。
线材规格不能只根据导线截面积和外径决定,还需要结合电气负载、安装空间及运动条件综合评估。
导体结构与载流能力
根据电流、线路长度、允许压降和温升要求确定导体截面积,同时考虑绞合结构对柔韧性的影响。对于频繁运动的线路,还要关注导体在反复弯曲后的疲劳表现。
动态弯曲半径
最小弯曲半径应参考具体线缆结构及制造商要求,并结合实际运动轨迹验证。弯曲半径过小,可能加速导体疲劳,也可能造成绝缘层和屏蔽结构损伤。
屏蔽与电磁兼容
编码器、通信和精密传感器线路是否需要屏蔽,应结合信号类型、传输要求及周围电磁环境确定。屏蔽层的连接方式也要与整机接地设计相匹配,并非所有线路都适合采用相同的屏蔽方案。
连接器与端部保护
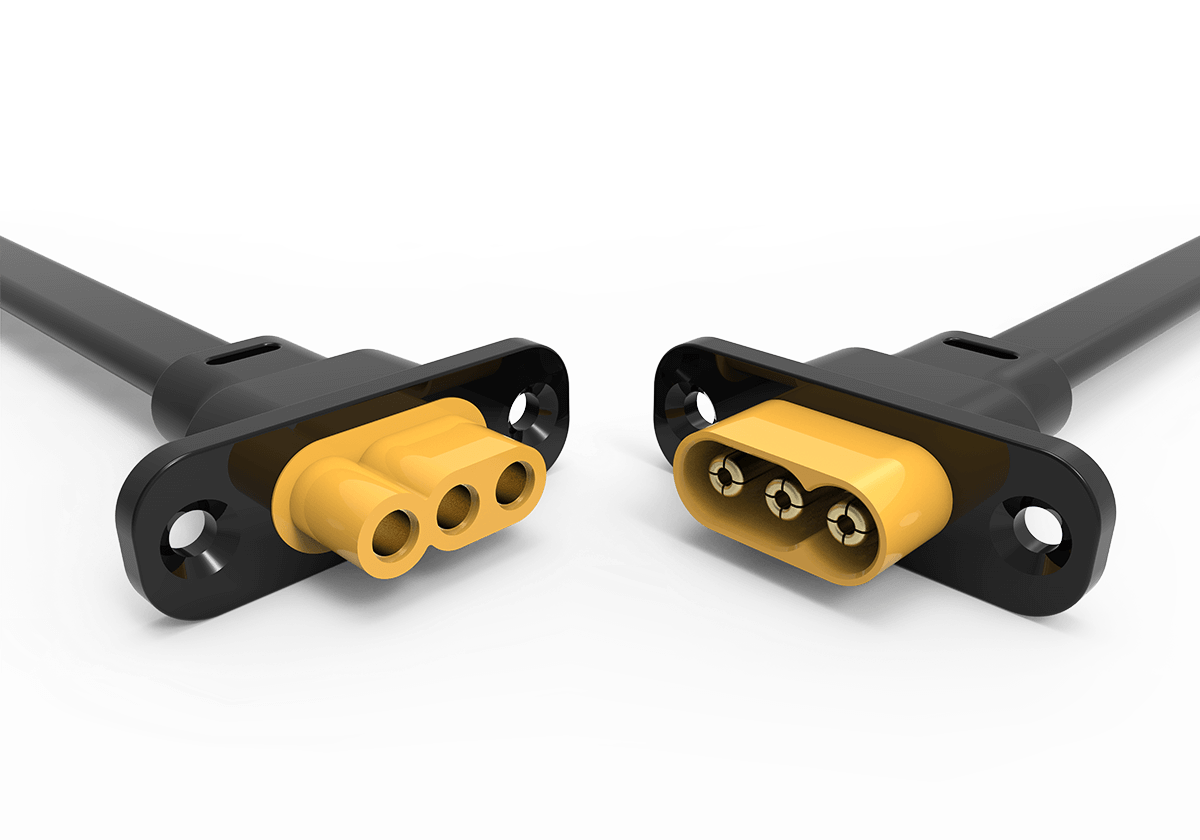
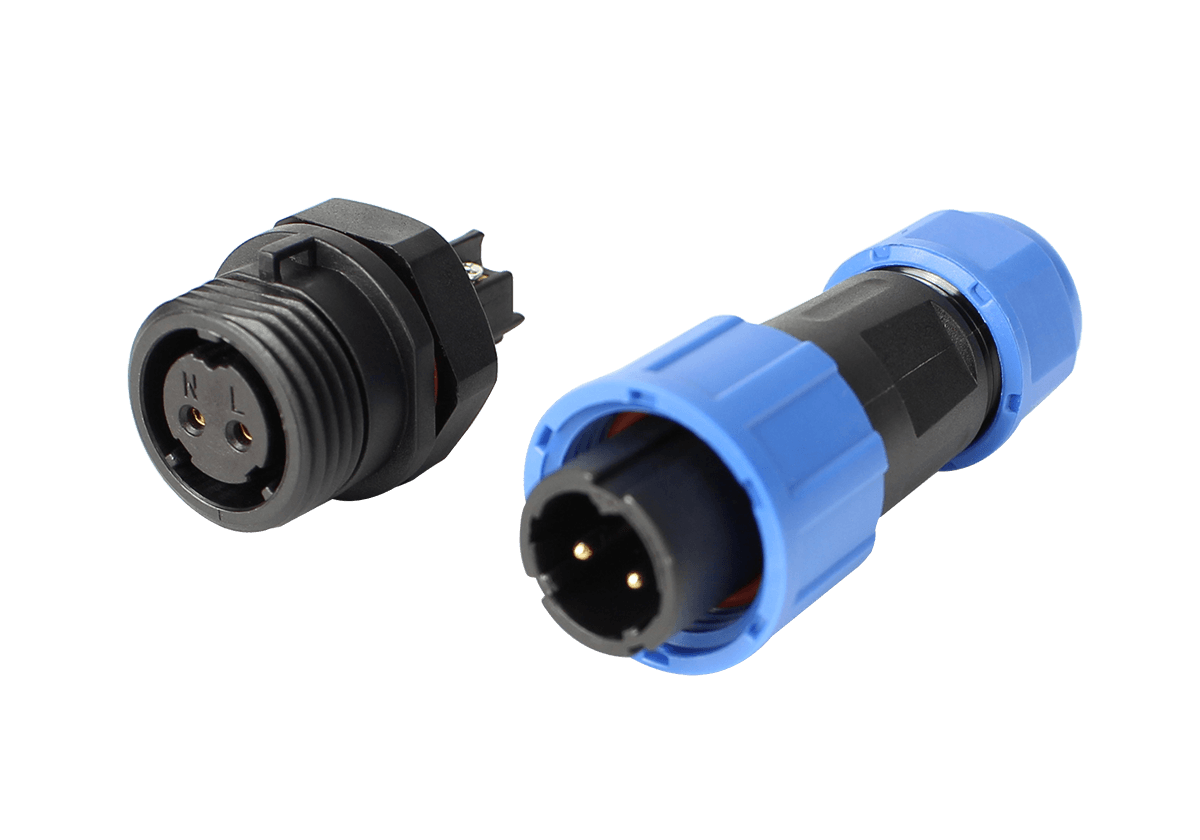
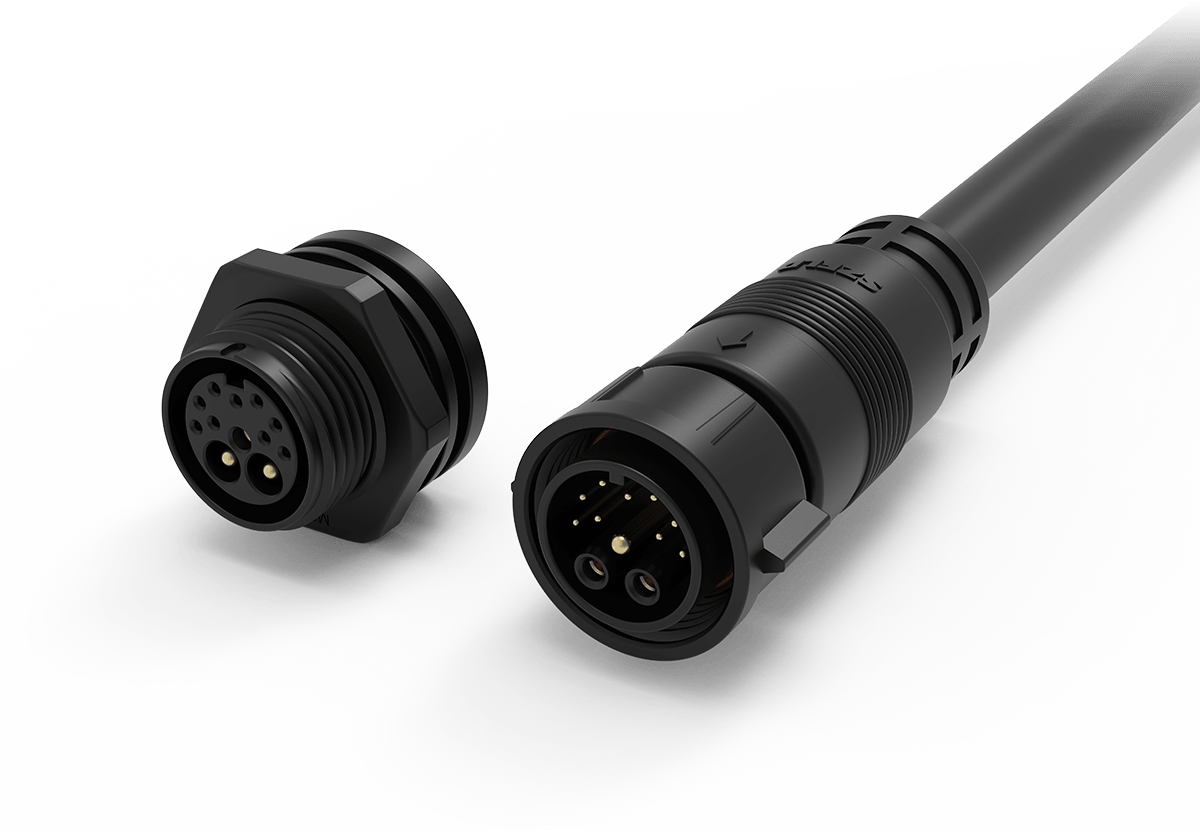
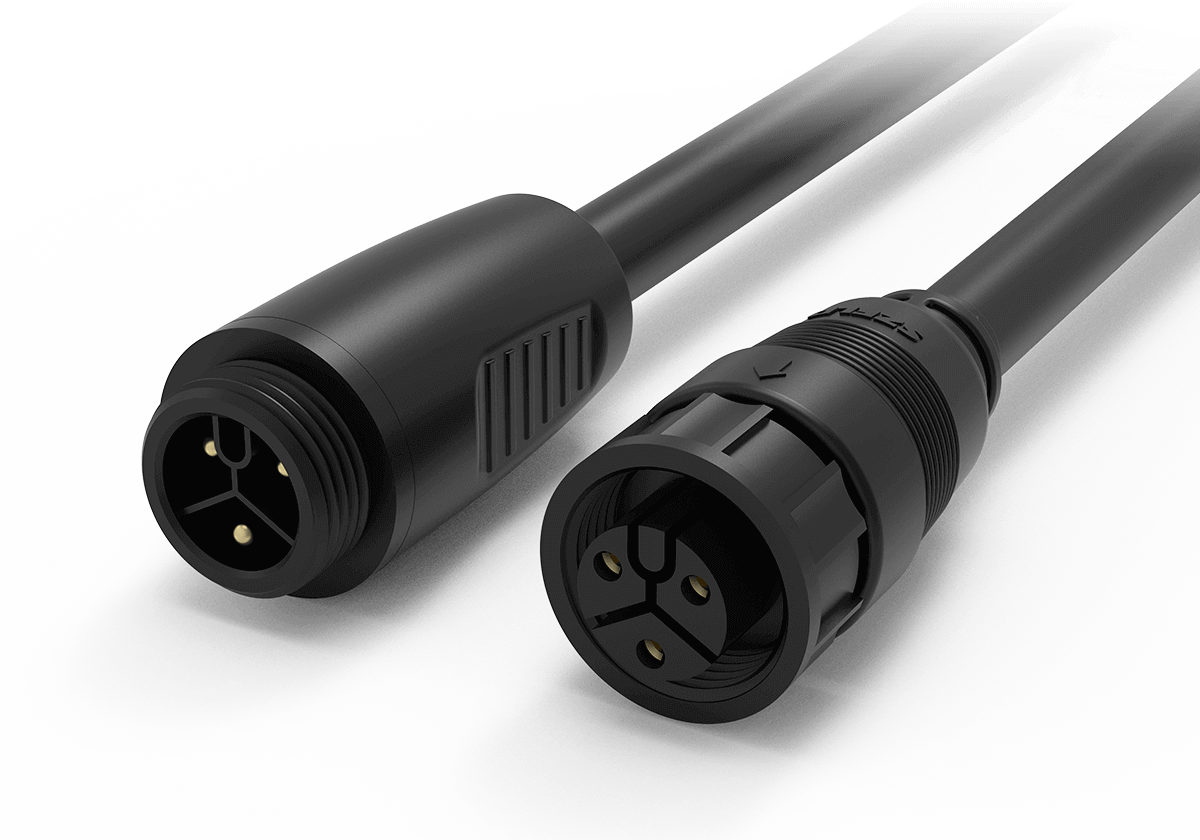
连接器需要匹配芯数、额定电流、安装空间和使用环境。关节附近还应考虑振动、冲击及线缆外力,避免线束重量和运动拉力直接作用在端子或连接器根部。
动态寿命与装机验证
线束样品不能只做静态导通检查。对于存在运动的关节,应尽量按照实际安装状态模拟运动角度、频率、弯曲半径、扭转方向和固定方式,观察导体断裂、绝缘磨损、屏蔽层损伤及接触电阻变化等情况。测试条件应与目标使用工况相对应,不能用一次简单弯折测试代替长期动态可靠性验证。
机器人线束不适合等整机结构完成后,再简单测量长度、加工线缆。关节运动时,线束的实际路径和长度会不断变化。如果前期没有考虑运动包络、固定位置和活动余量,装机后可能出现线束被夹住、过度拉伸、与骨架摩擦,甚至限制关节运动等问题。
定制前建议准备机器人结构图、关节运动范围、接口定义、电气原理图、安装空间及预期使用工况。工程设计时将结构信息与电气需求结合起来,确定线束走向、导线规格、连接器类型、分支位置和固定方式,再通过样品装配检查及相应动态测试验证方案。
深圳市丰联达科技有限公司提供线束与连接器定制服务,可根据客户提供的机器人结构图纸、样品及电气连接需求,沟通机身线束、关节布线和配套连接器定制方案。对于尚未形成完整线束图纸的项目,也可以先结合接口资料和实际安装需求进行方案沟通。
人形机器人线束定制,机身重点在空间集成和线路管理,关节重点在动态弯曲、扭转适应与长期可靠性。只有把线材、连接器、布线路径和关节运动工况放在一起评估,才能减少装机干涉和运行中的线路故障风险。





 返回
 首页


