

机器人动力线和信号线如何分开布置?电磁干扰与线束布局是关键
发布时间:2026/11/17 09:56:20
机器人动力线和信号线分开布置,核心是降低电磁耦合干扰,保证电机驱动、编码器反馈、传感器检测和控制通信的稳定性。设计时应优先采用独立线槽或独立布线路径,减少动力线与弱信号线长距离平行敷设;空间受限时,可通过合理增加间距、采用屏蔽电缆、优化接地和连接器结构来控制干扰。对于人形机器人,还需要结合关节运动轨迹,避免线路分区后产生新的机械干涉。
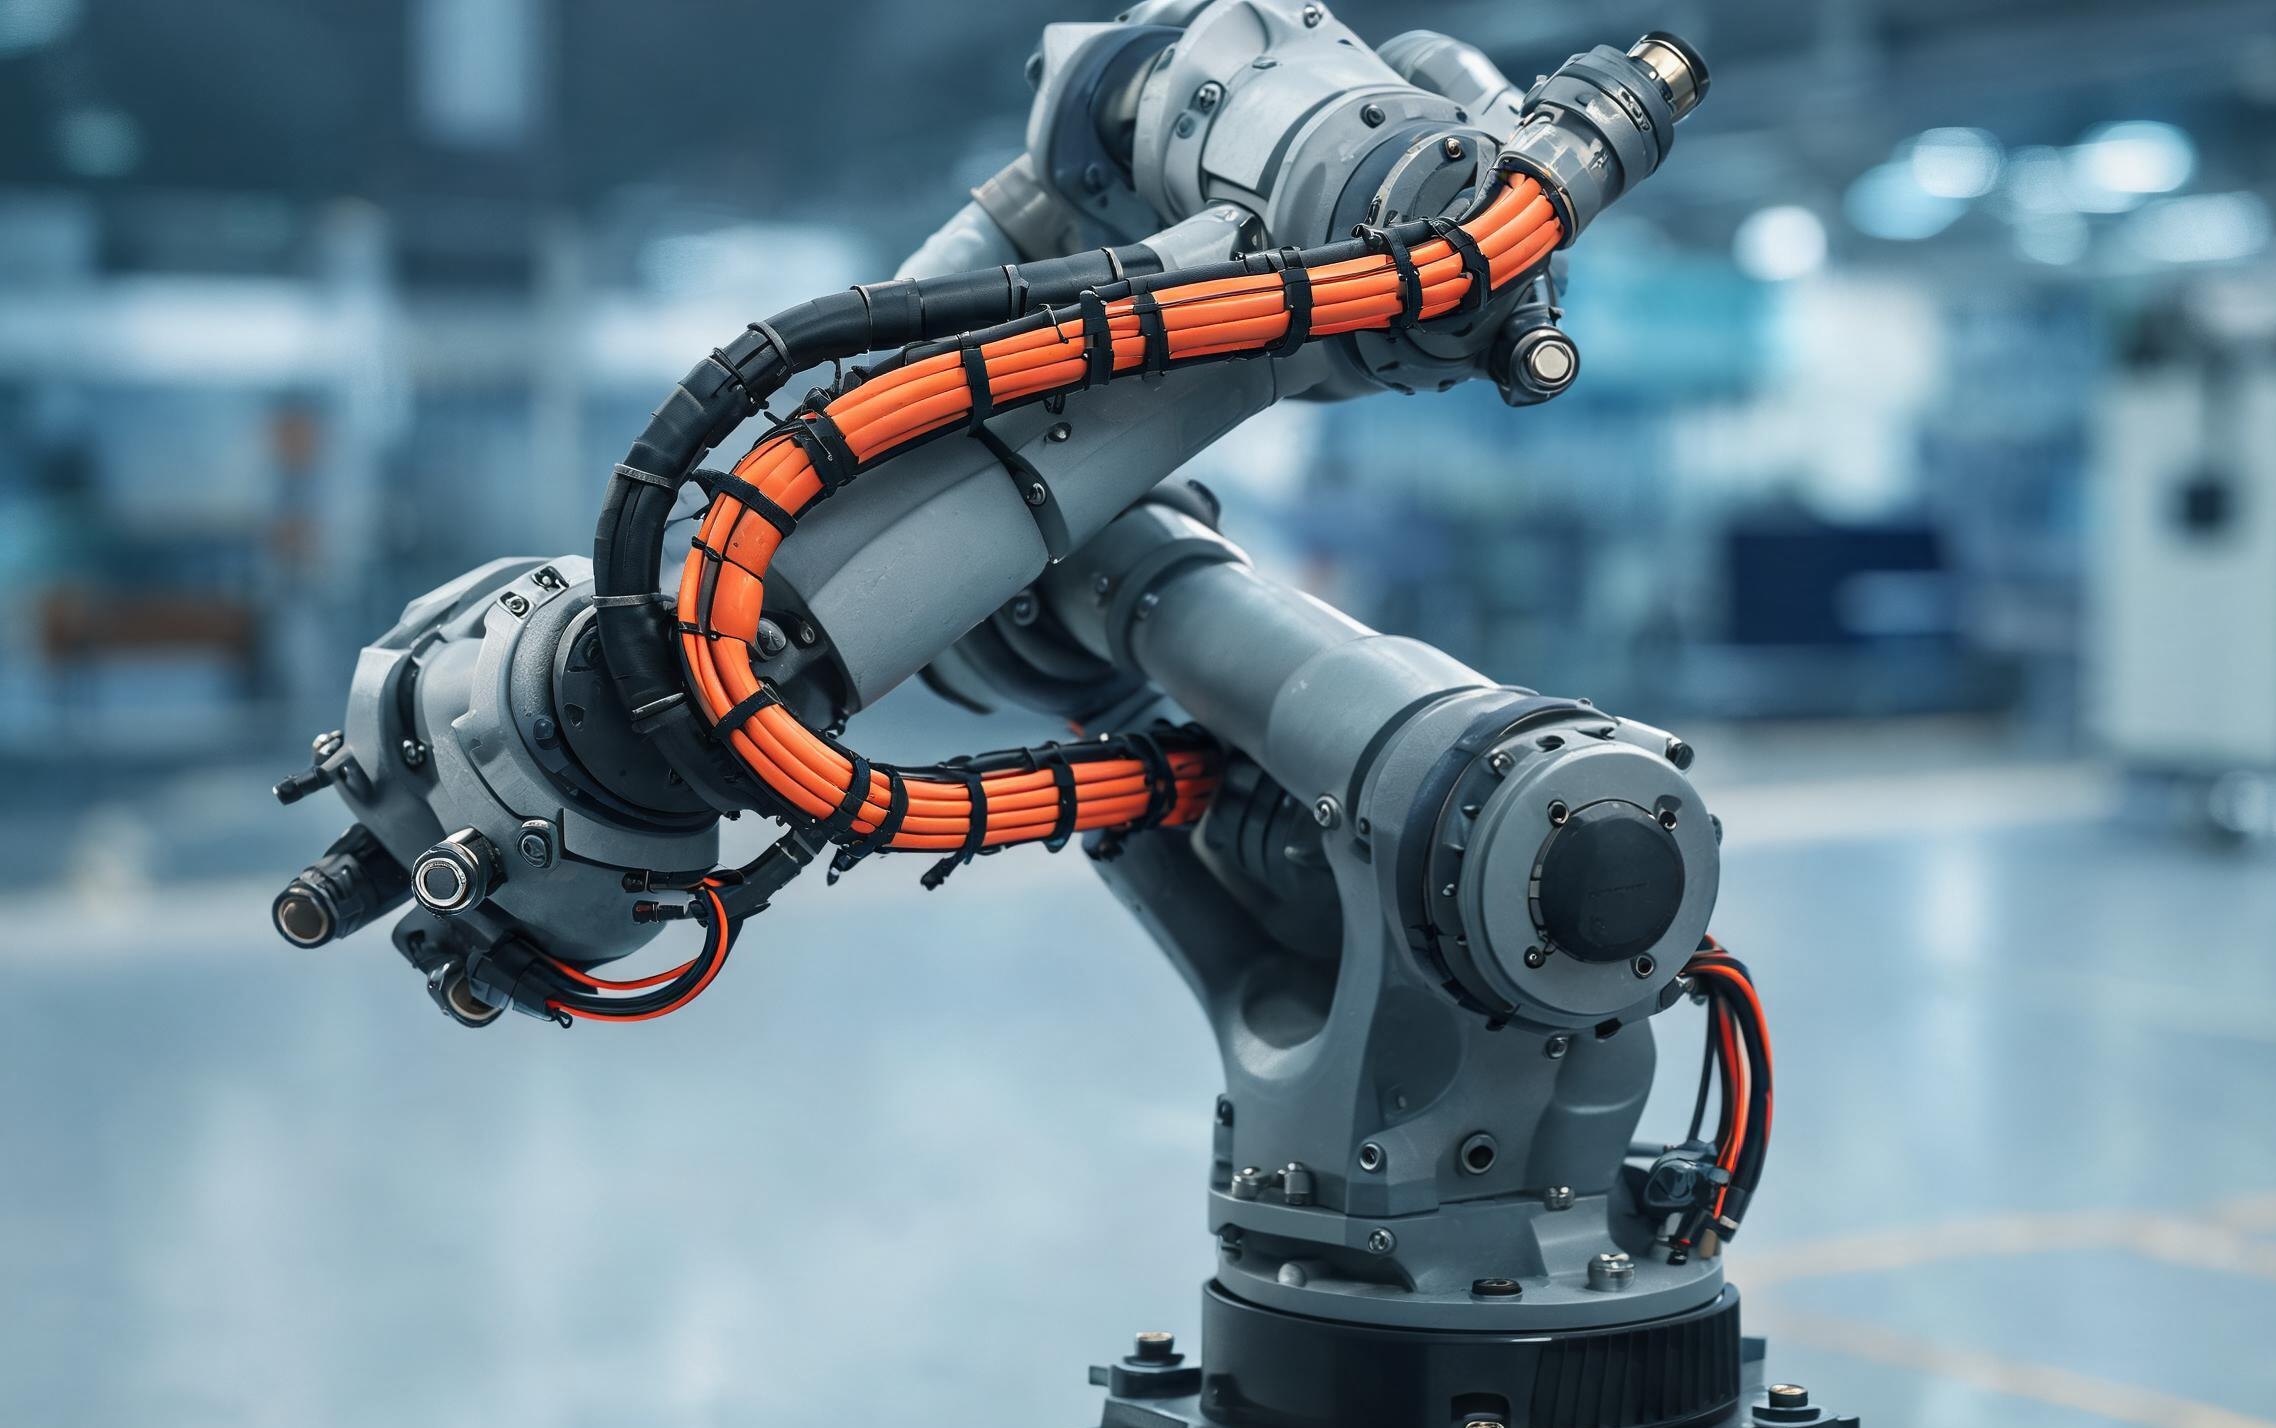
机器人动力线主要连接伺服电机、驱动器等执行机构。在PWM驱动和电机调速过程中,线路中会出现快速变化的电压和电流,这些变化可能通过电磁耦合影响附近的信号线路。
常见干扰主要有两种:
1. 电容耦合:电压变化引起的干扰
动力线与信号线长距离平行布置时,两者之间会形成分布电容。动力线路上的快速电压变化可能通过电容耦合进入信号线,造成传感器信号波动或控制信号异常。
2. 电感耦合:电流变化引起的干扰
电机动力线中的变化电流会产生变化磁场。当信号线距离较近,且两者之间存在较大的耦合面积时,容易产生感应电压,影响编码器反馈和其他弱信号传输。
实际设备中,电磁干扰可能表现为编码器位置反馈异常、传感器数据跳变、通信误码,严重时还可能引起控制系统误判。
1. 优先规划独立布线路径
动力线与信号线应尽量采用独立线槽、独立线束通道或分区固定方式,减少长距离平行敷设。
如果机器人内部空间有限,无法完全分开,应根据动力线路的电压变化、开关频率、信号敏感程度和线缆屏蔽性能确定合理间距,必要时增加接地金属隔板或其他隔离结构。
不能简单地认为相隔几厘米就一定不会产生干扰,具体距离需要结合设备实际工况评估。
2. 无法避免交叉时尽量垂直布置
机器人内部线路较多,动力线和信号线有时无法完全避免交叉。
这种情况下,尽量采用接近90°的交叉方式,缩短两类线路的共同邻近长度,降低耦合影响。
尤其是电机驱动器输出端附近,应尽量缩短动力线与编码器反馈线、传感器信号线共同敷设的距离。
3. 根据不同信号类型选择线缆
不同信号线路的抗干扰要求并不相同,不能简单地全部使用普通多芯线代替。
编码器反馈线:根据接口类型选择屏蔽双绞线或专用反馈电缆,关注差分信号完整性和屏蔽连续性。
模拟传感器线:重点控制外部噪声耦合,合理选择屏蔽结构和接地方式。
通信线路:根据通信协议选择匹配的双绞线、特性阻抗及屏蔽结构。
电机动力线:根据驱动器要求、电流负载及电磁兼容设计,选择适合的动力电缆,必要时采用屏蔽结构。
线缆选型不能只看导体截面积,还要考虑传输特性、工作环境和实际安装条件。
4. 合理处理屏蔽层与接地结构
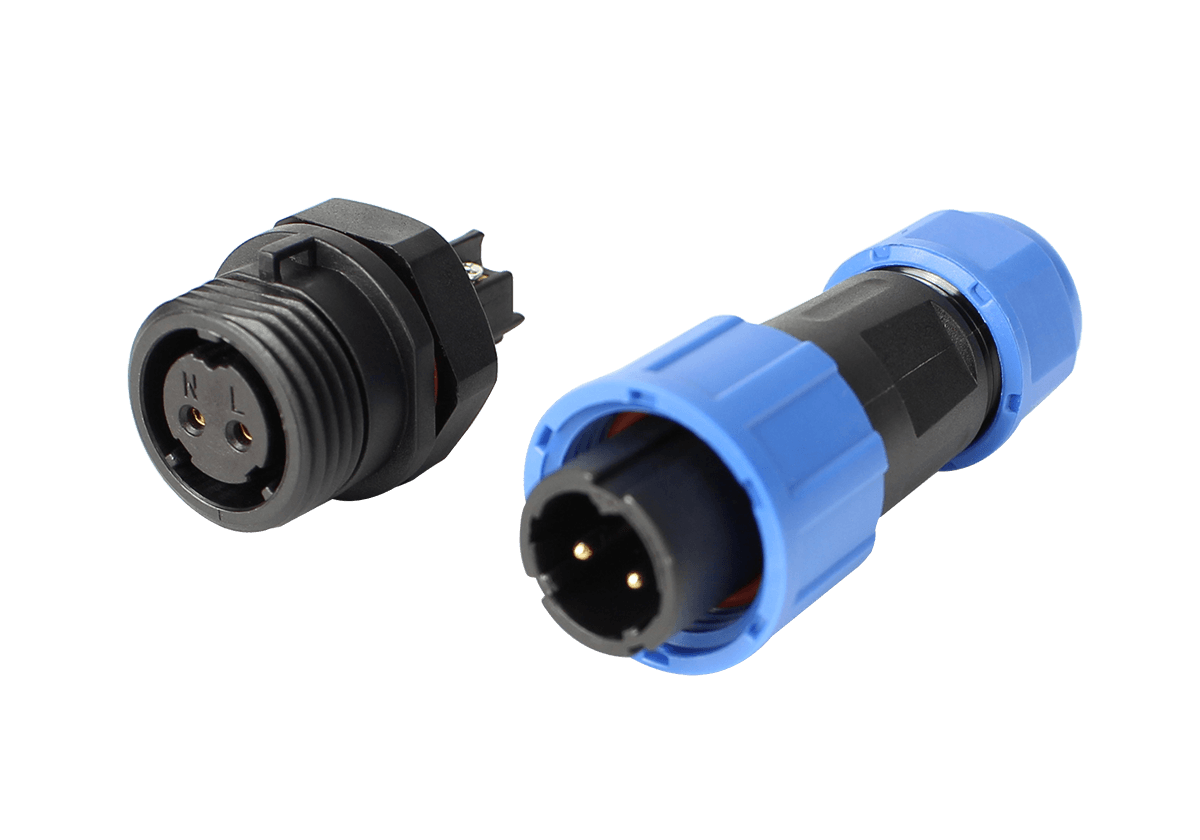
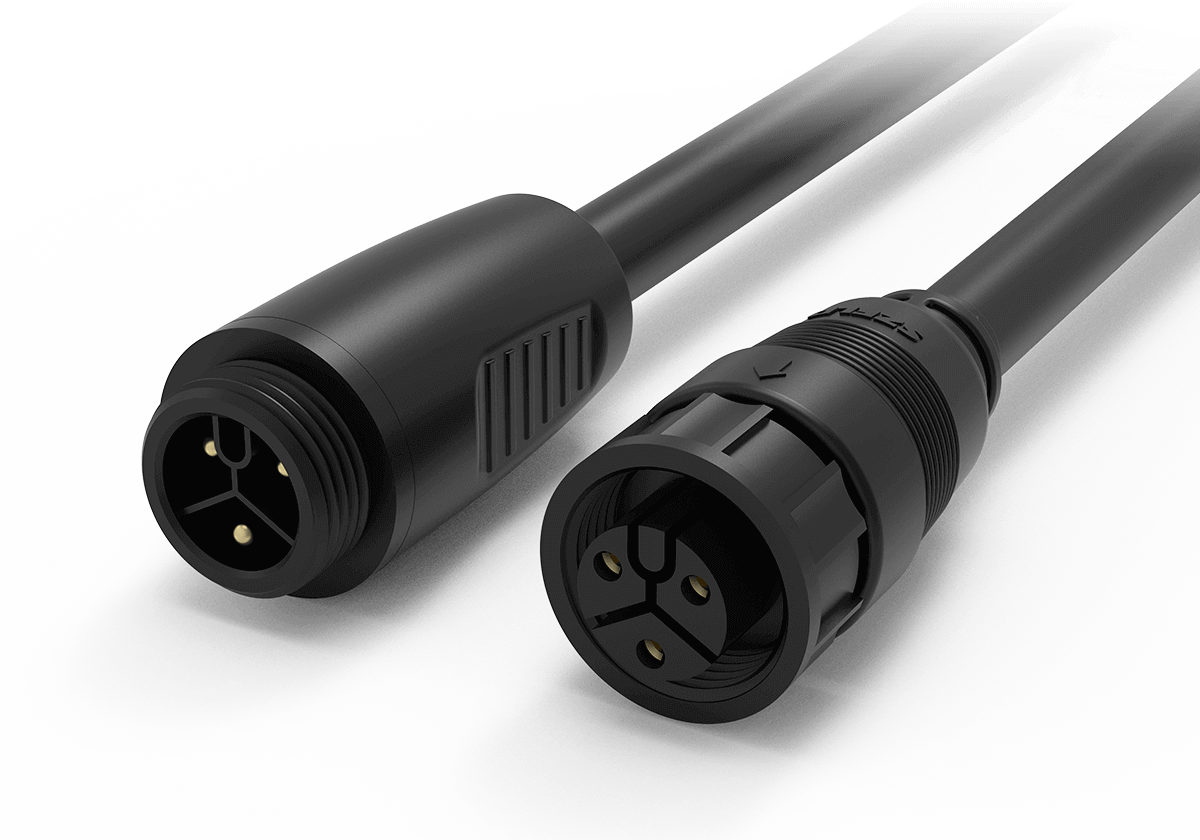
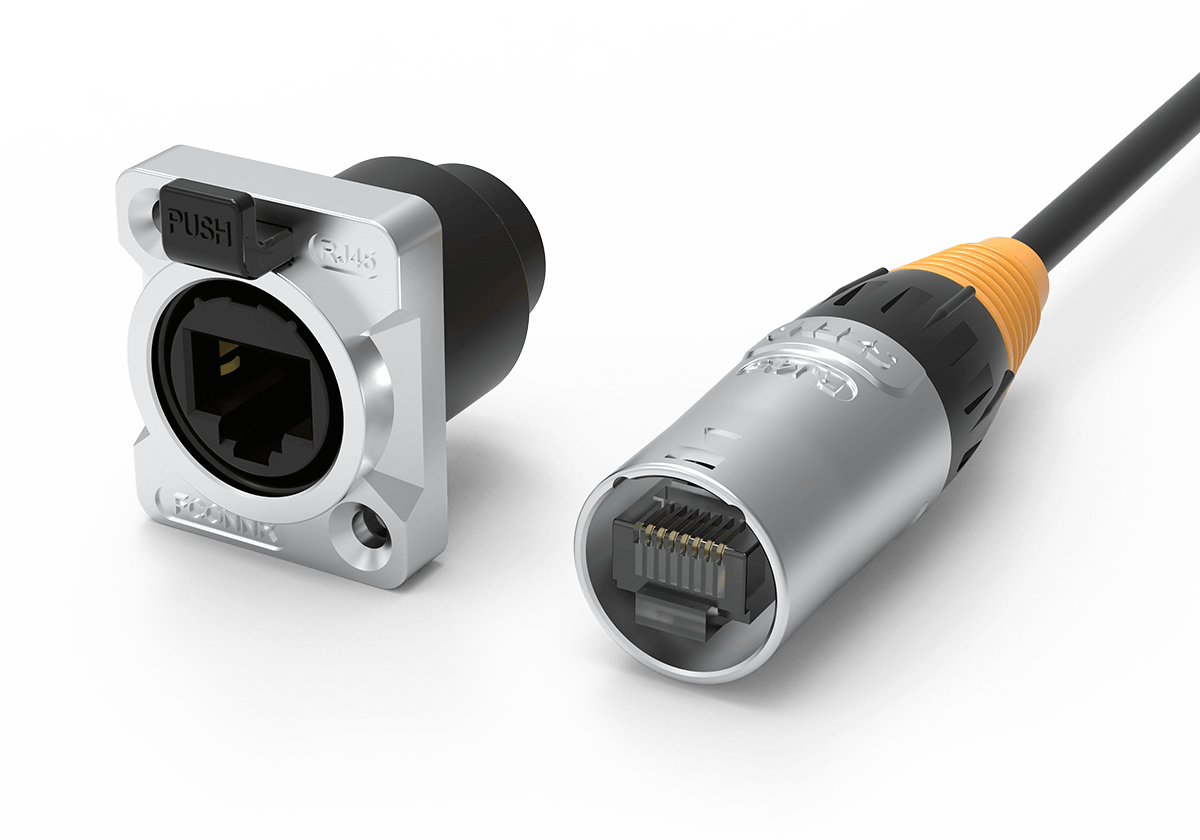
屏蔽线能否发挥作用,不仅取决于线缆本身,还与连接器、屏蔽层端接和设备接地结构密切相关。
对于高频干扰环境,应重视屏蔽层与连接器之间的低阻抗连接,适合的结构通常采用周向屏蔽端接,减少细长引线带来的寄生电感。
屏蔽层采用单端接地还是两端接地,不能一概而论,需要结合信号频率、设备接地架构及接口设计确定。电机驱动等高频干扰场景,通常需要重点考虑屏蔽层两端的高频连接连续性,同时避免不合理的接地路径形成干扰电流回路。
人形机器人内部空间紧凑,动力线、编码器线、通信线和传感器线可能需要共同穿过躯干、肩部、肘部和腕部等区域。除了电磁隔离,还必须考虑运动过程中的机械约束。
机器人线束定制厂家丰联达表示:关节活动区域不能只考虑静态布线。 线路在关节旋转、弯曲过程中,可能发生位置变化。如果动力线和信号线的活动长度、固定位置及弯曲轨迹不合理,即使初始状态下相互分开,也可能在运动过程中发生挤压、摩擦或缠绕。
实际设计需要关注:
动力线和信号线分别规划走线路径,减少不必要的交叉。
活动区域预留合理的弯曲空间,避免线束运动时相互挤压。
固定点兼顾线路稳定性和活动段自由度,防止线缆持续受拉。
连接器尽量避开强干扰源及容易发生机械碰撞的位置。
对运动频繁的线路,同时验证动态弯曲性能和电气传输稳定性。
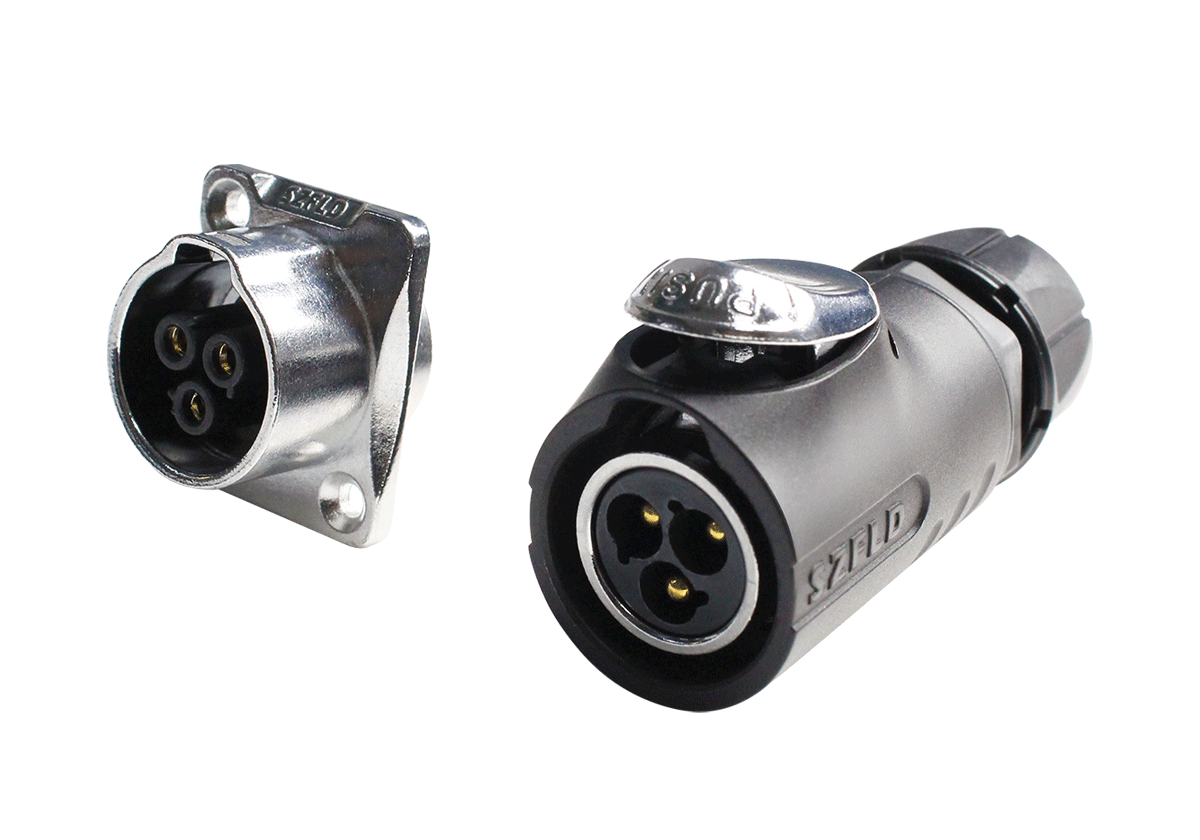
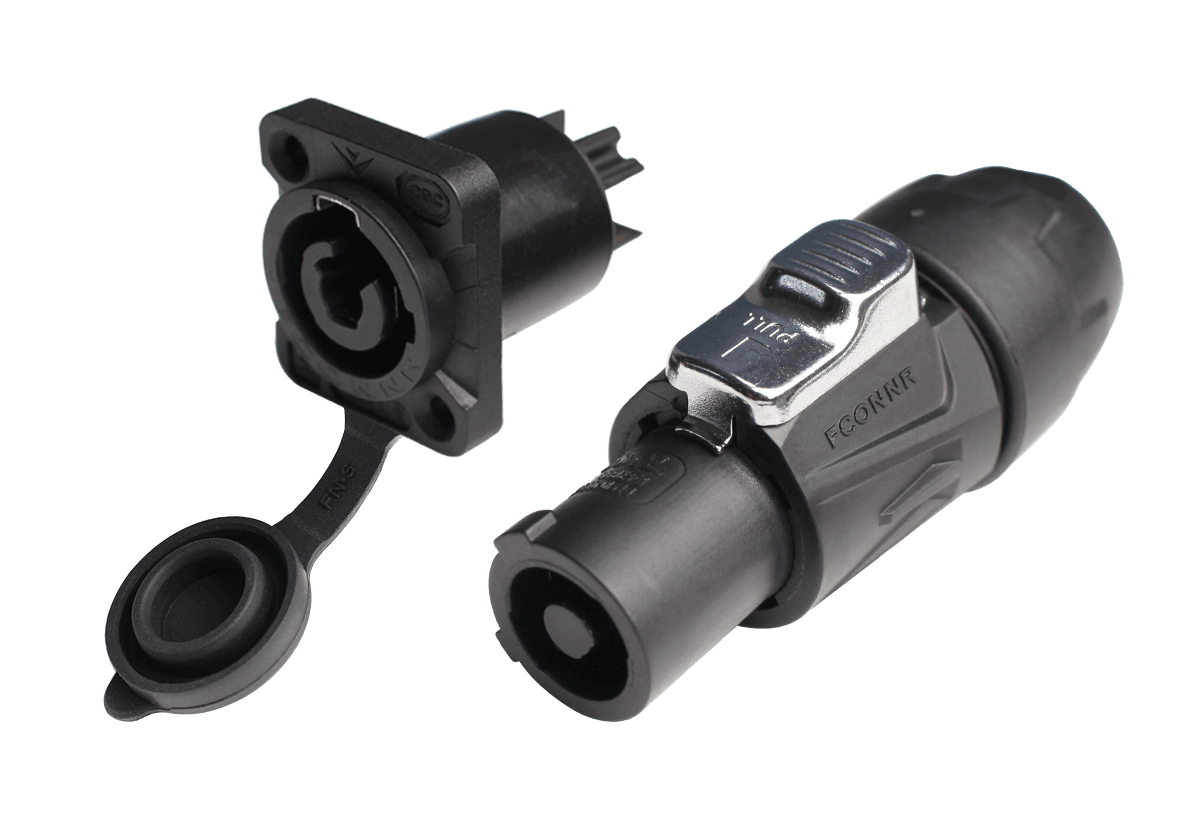
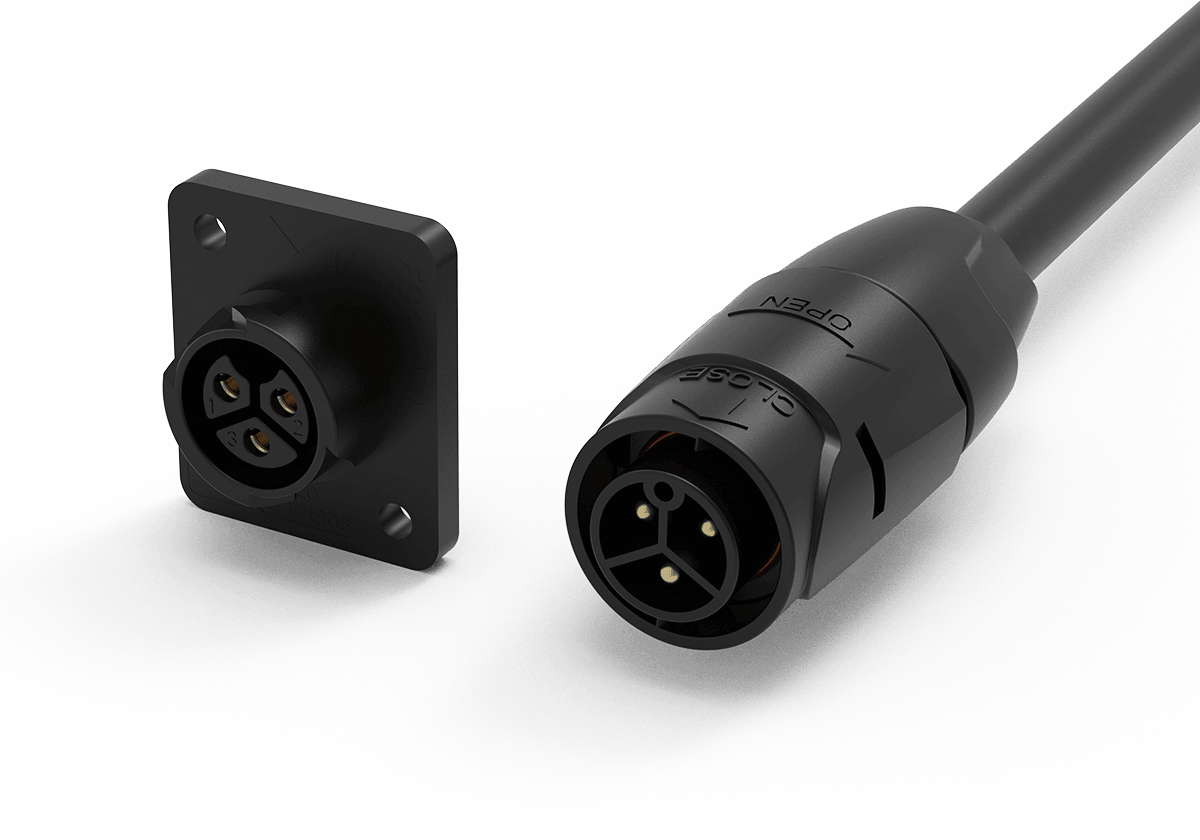
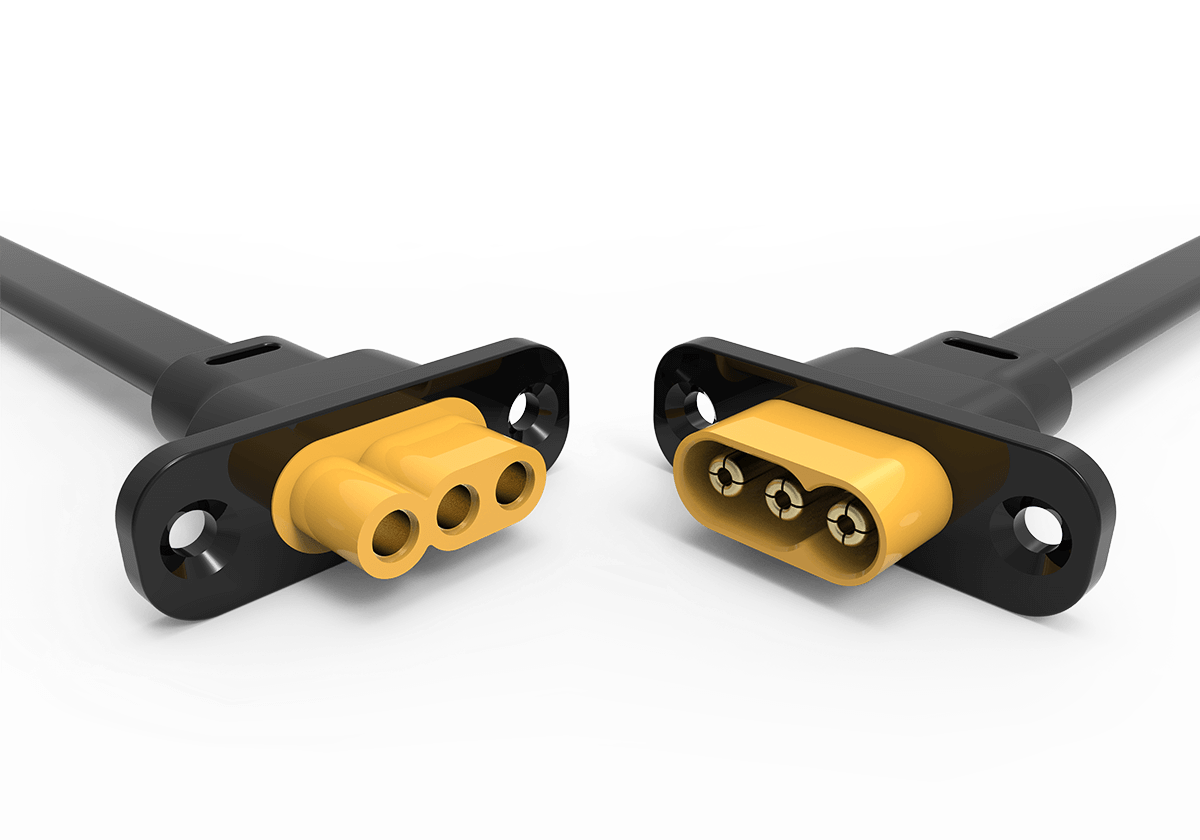
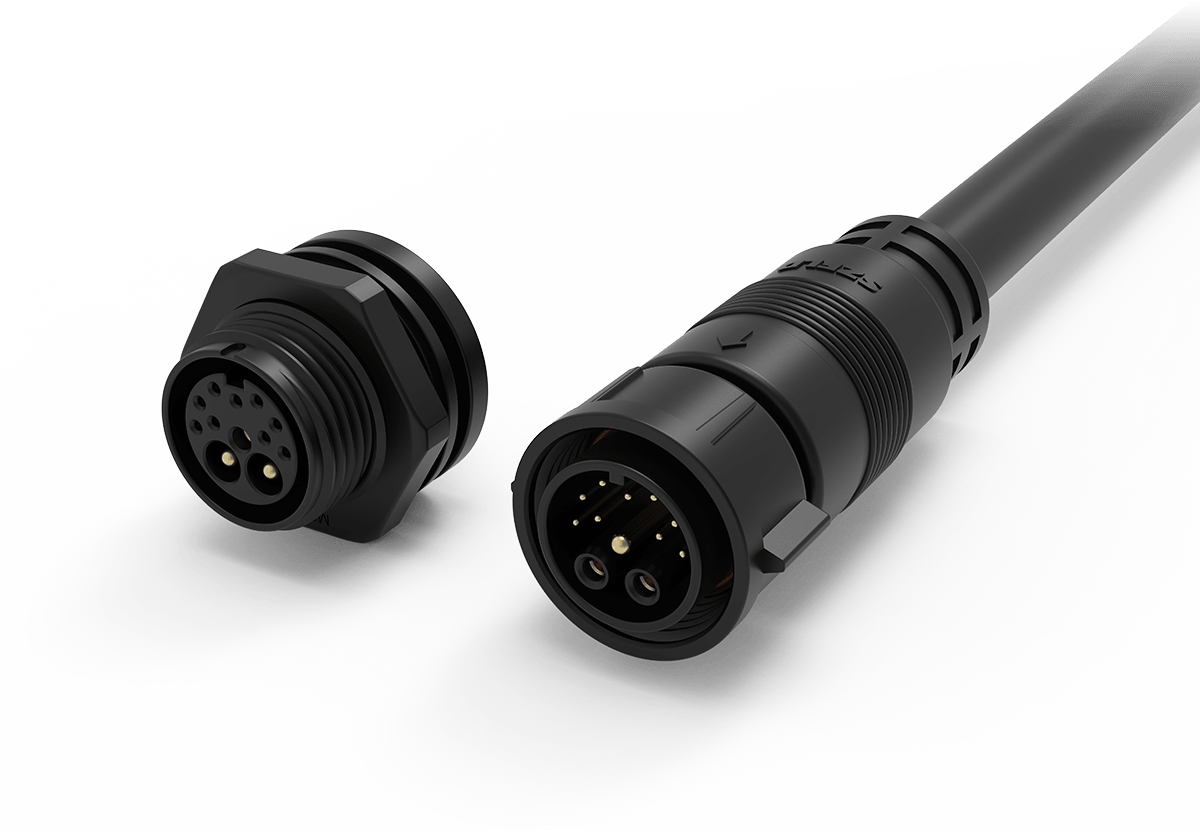
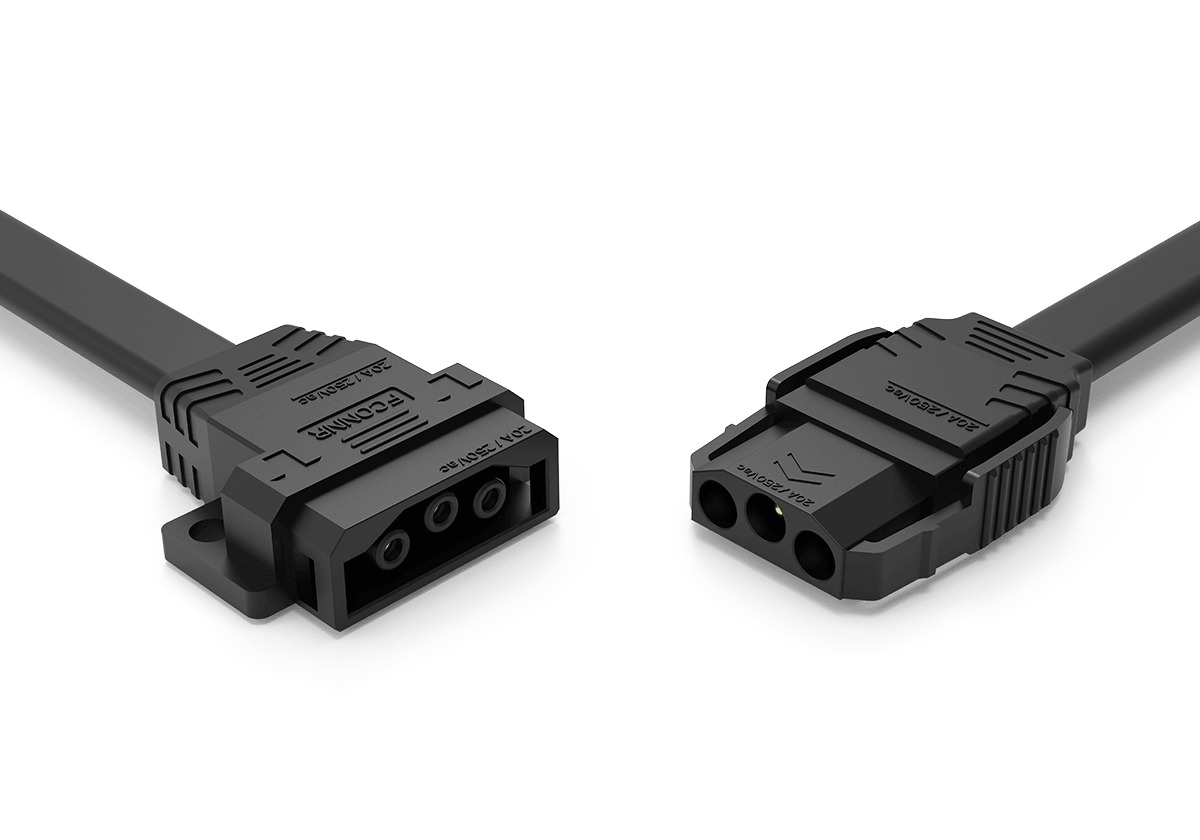
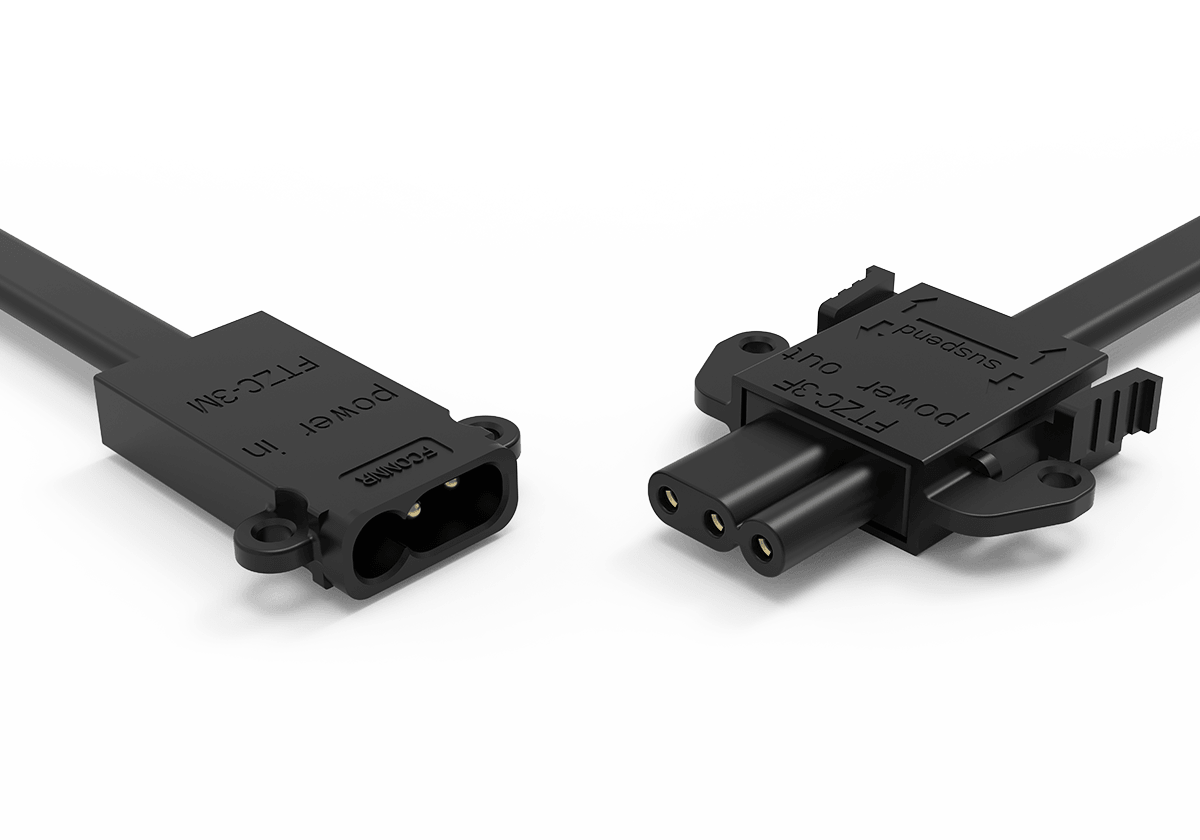
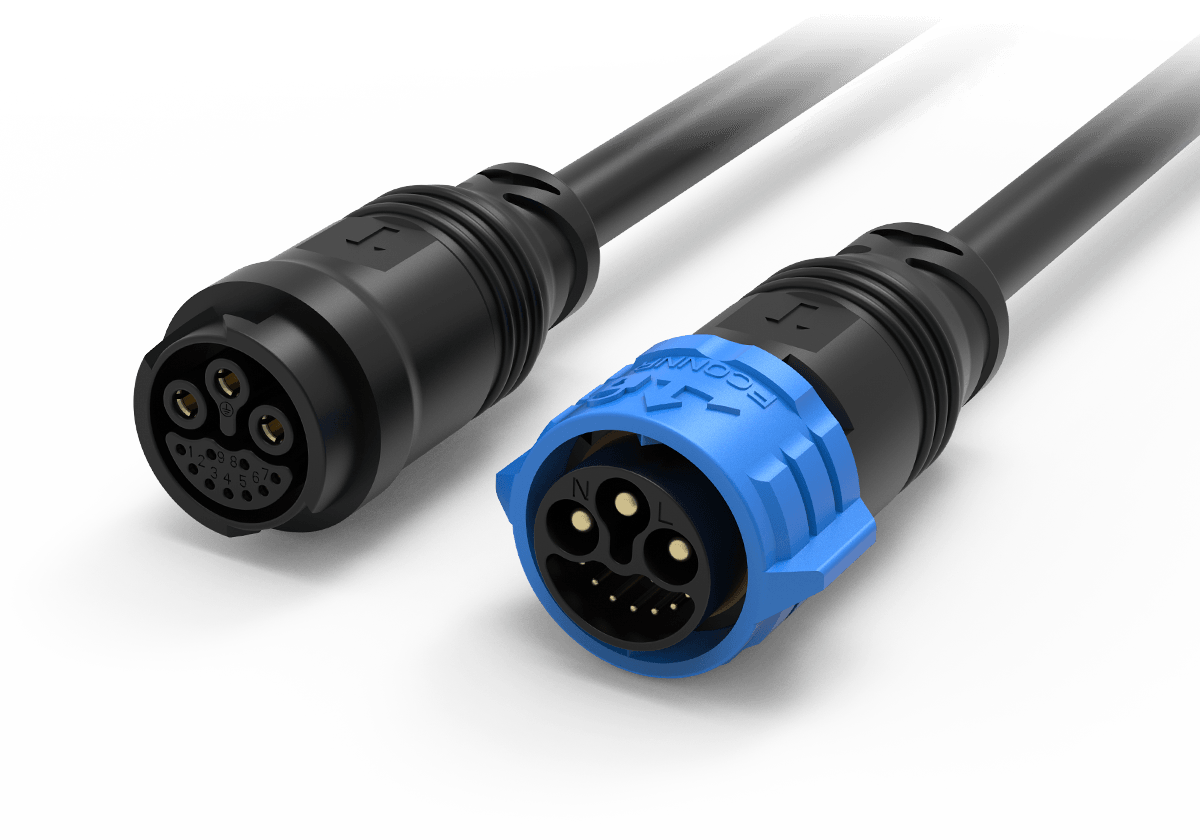
对于动力和信号集成在同一个连接器内的定制方案,还需要考虑触点分区、绝缘隔离、屏蔽连续性及相互间的电磁兼容设计,不能仅依靠连接器外壳实现干扰隔离。
动力线和信号线的分区设计,最好在机器人结构和电气系统设计阶段同步完成。
如果等整机结构确定后才考虑线路分离,往往会受到内部空间、接口位置、线槽布局和关节运动范围的限制,后期调整可能涉及线束长度、连接器位置甚至机械结构修改。
深圳市丰联达科技有限公司提供线束连接器定制服务,可根据客户提供的机器人结构图、电气原理图、接口定义及线缆规格,沟通动力线与信号线的布线方案、线缆选型、连接器配置及相关定制需求。
对于内部空间有限、动力与信号线路集中、关节运动频繁的机器人设备,前期做好线路分区和连接结构规划,有助于降低后期装配及运行中的电气干扰风险。
机器人动力线和信号线分开布置,不能只考虑两类线路之间的距离,还要兼顾电磁耦合、屏蔽接地、连接器结构和机械运动条件。合理的线束分区设计,是保障机器人电气系统长期稳定运行的重要基础。





 返回
 首页


