

AGV与AMR设备线束定制需要关注哪些问题?6个关键点解析
发布时间:2026/11/20 09:22:23
AGV与AMR设备线束定制,需要重点考虑动力供电、导航传感器、信号抗干扰、活动机构布线、连接器防护和整机验证。移动机器人在行驶、转向、启停和避障过程中,线束不仅要保证电源与信号正常传输,还要承受底盘振动、局部弯曲、机械摩擦和环境变化。特别是转向机构、驱动轮及升降平台附近,布线不合理容易引起线束磨损、接触不良甚至内部导体断裂。
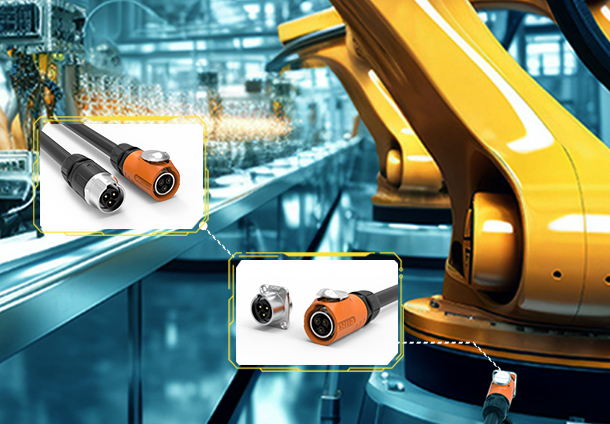
多数AGV与AMR采用车载电池供电,驱动电机、控制器、导航模块和执行机构都需要稳定的电源输入。
动力线束定制时,不能只根据设备额定功率选择导线截面积,还要确认系统电压、持续工作电流、启动或瞬时峰值电流、线缆长度和实际散热条件。线路过长或导体截面积不足,可能造成供电压降和温升增加。
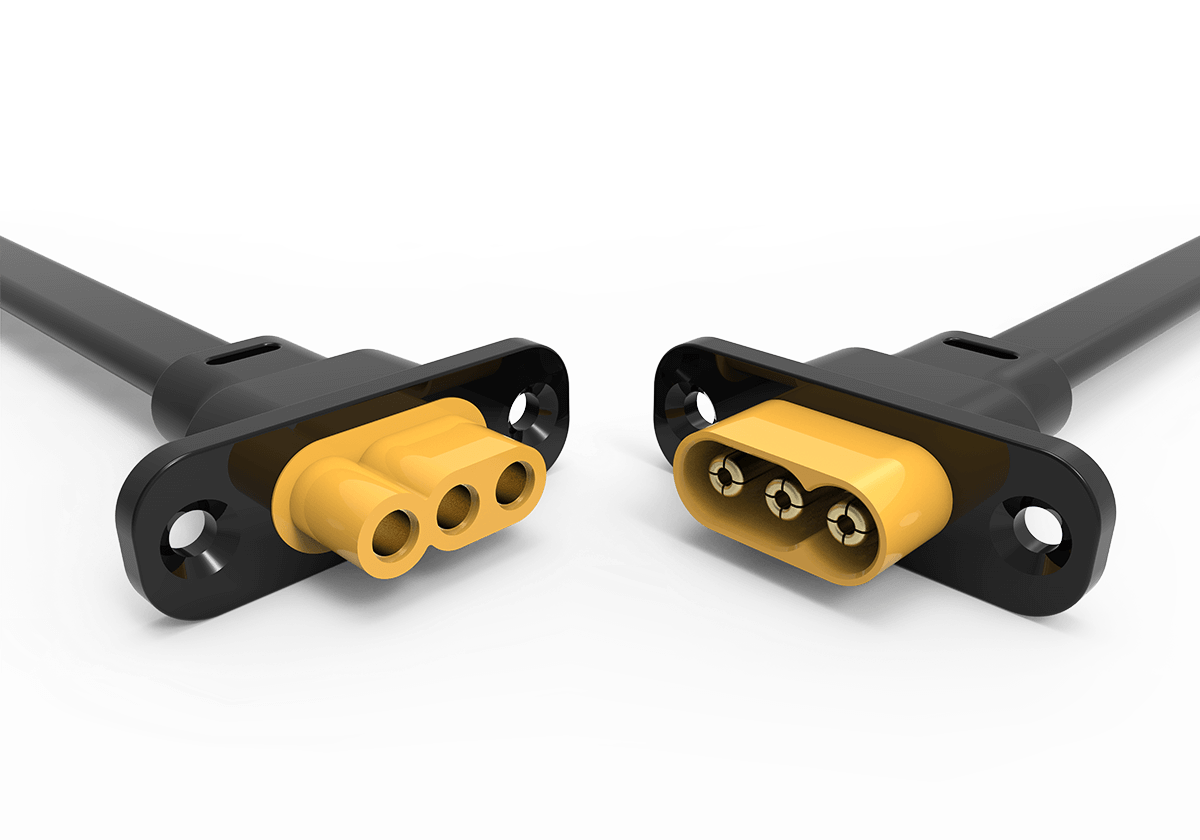
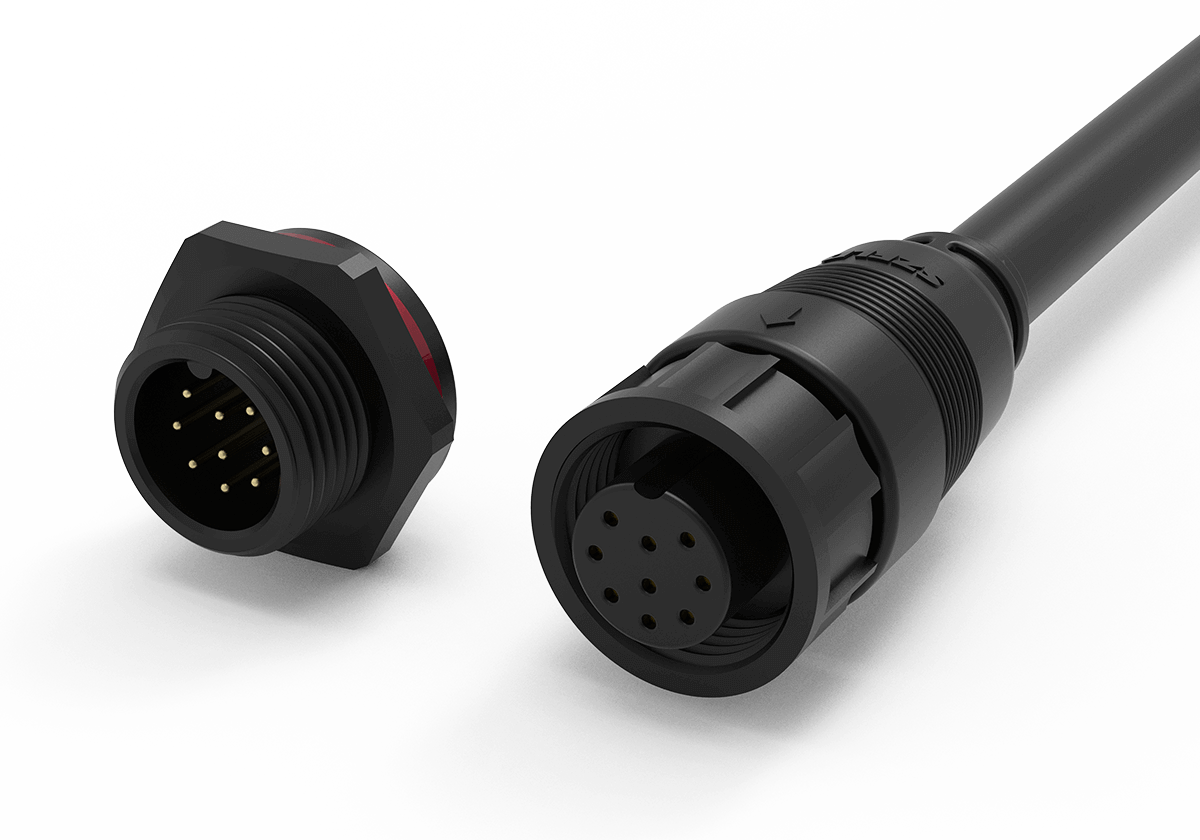
电池与驱动器之间的大电流连接,还要重点核对连接器额定电流、接触电阻、端子压接质量和实际工作温升。涉及自动充电的设备,应单独确认充电接口、充电电流、插拔寿命和防护结构。部分充电接口还包含互锁、温度检测或通信触点,功率连接与信号连接需要分别设计,不能简单用普通信号连接器替代充电连接器。
AGV与AMR通常需要连接激光雷达、视觉相机、编码器、避障传感器和定位模块。不同设备的供电电压、接口类型、针脚定义和通信协议可能存在较大差异。
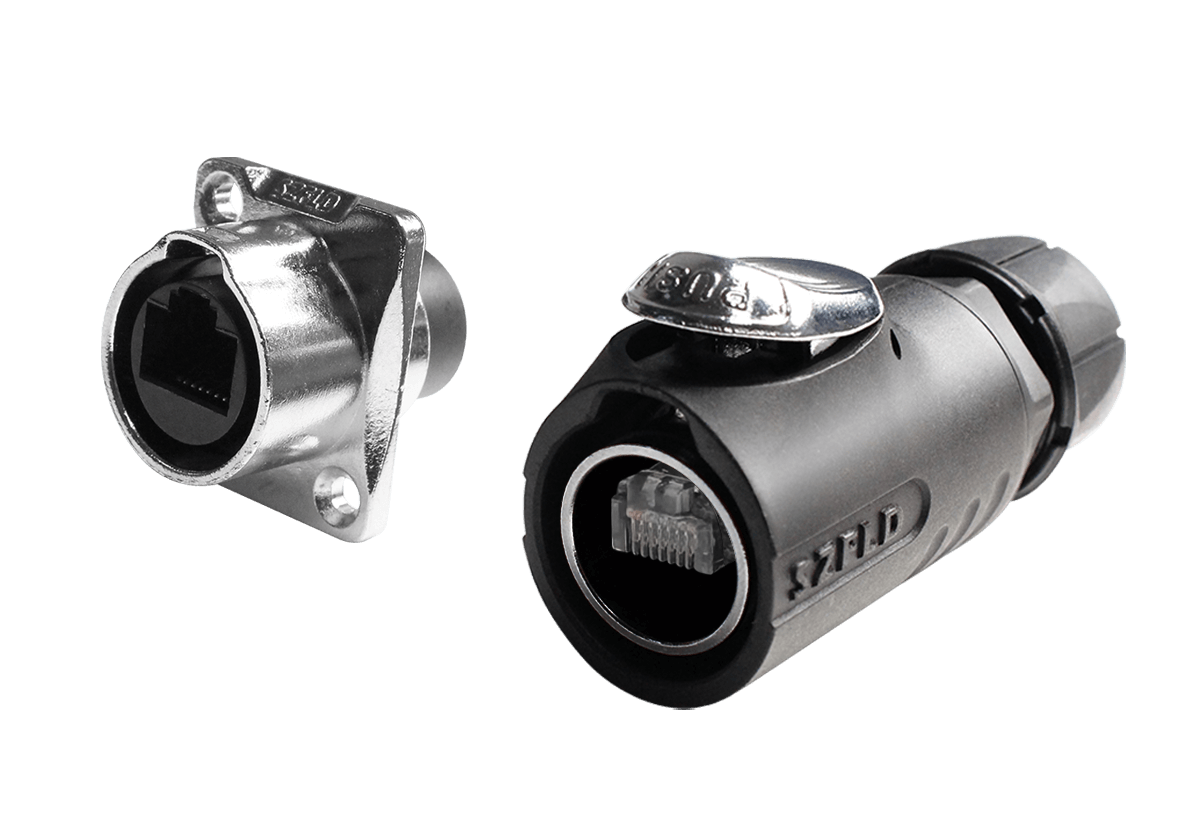
定制前应逐一核对设备型号和接口资料。CAN、RS485等通信线路需要根据协议要求匹配线缆结构、布线方式和连接器;工业以太网等高速线路还要关注特性阻抗、传输速率、线缆等级及接口兼容性。
对于安装在车体外侧或容易受到机械碰撞的位置,线缆还应考虑护套耐磨性、固定方式和出线方向,避免传感器正常工作,却因连接线路松脱或破损产生故障。
移动机器人的电池供电线路、驱动器输出线路和敏感信号线路集中在有限空间内,电机启停和驱动切换可能带来电磁干扰,影响编码器反馈、传感器数据和通信稳定性。
布线时应根据电磁兼容要求,将动力线与敏感信号线分开布置。确实无法分开时,可结合接口要求采用屏蔽线、双绞线或独立屏蔽结构;不同线路交叉时,尽量减少长距离平行布置。
屏蔽层如何连接,需要结合设备接地架构、驱动器接口和整机电磁兼容设计确定。单纯增加屏蔽层并不能保证信号稳定,还要检查屏蔽连接是否连续、端接是否可靠,以及线束是否与动力线路形成不合理的耦合路径。
这是AGV与AMR线束定制中容易出现机械故障的环节。
底盘在行驶过程中会承受振动和冲击,转向机构、驱动轮、升降平台等部位还可能带动局部线束反复弯曲、拉伸或扭转。固定段和活动段应采用不同的设计思路。
固定在车架内部的线束,重点考虑抗振固定、耐磨保护和防止松脱;随机构运动的线束,则需要根据实际运动轨迹确认动态弯曲半径、扭转条件、活动余量和固定位置。
线束经过转向轴、活动支架、钣金边缘或狭窄通道时,要检查整个运动范围内是否存在拉紧、夹挤和反复摩擦。高柔性线材不一定具备长期抗扭能力,选材时应以实际运动工况和制造商动态性能参数为依据。
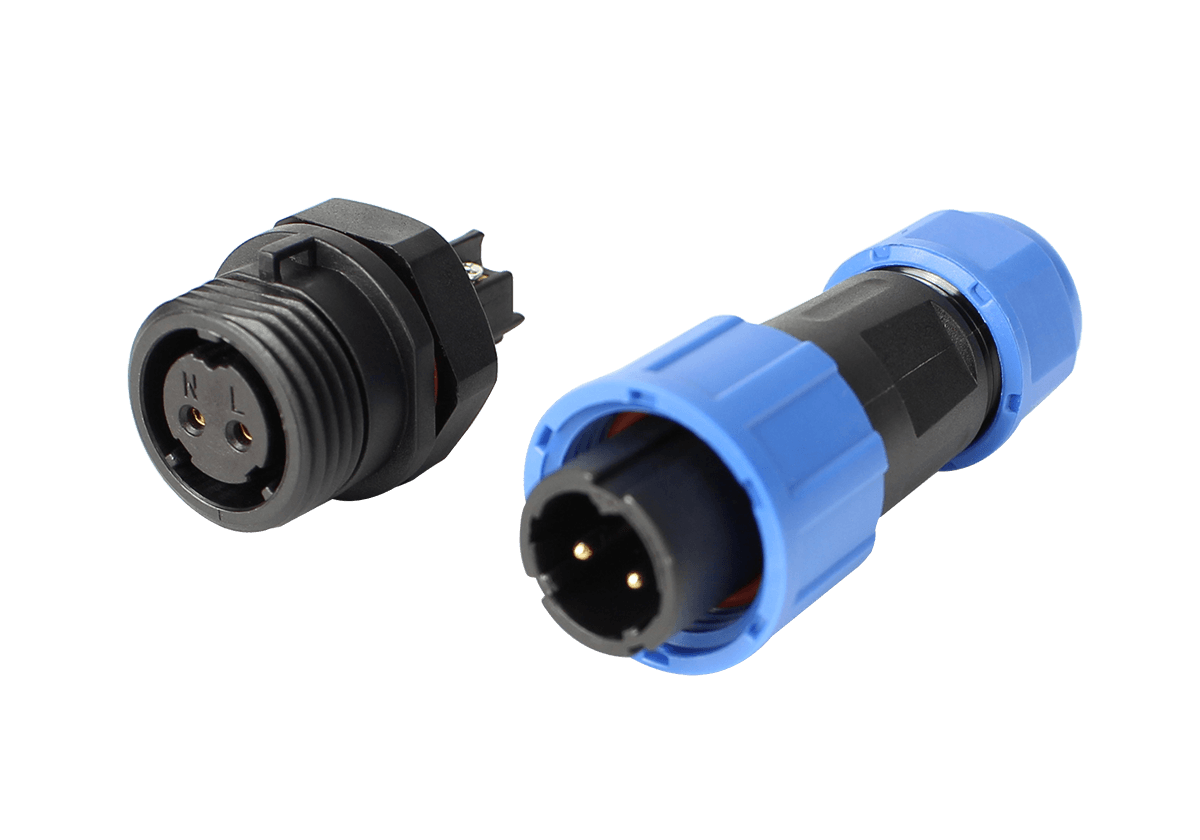
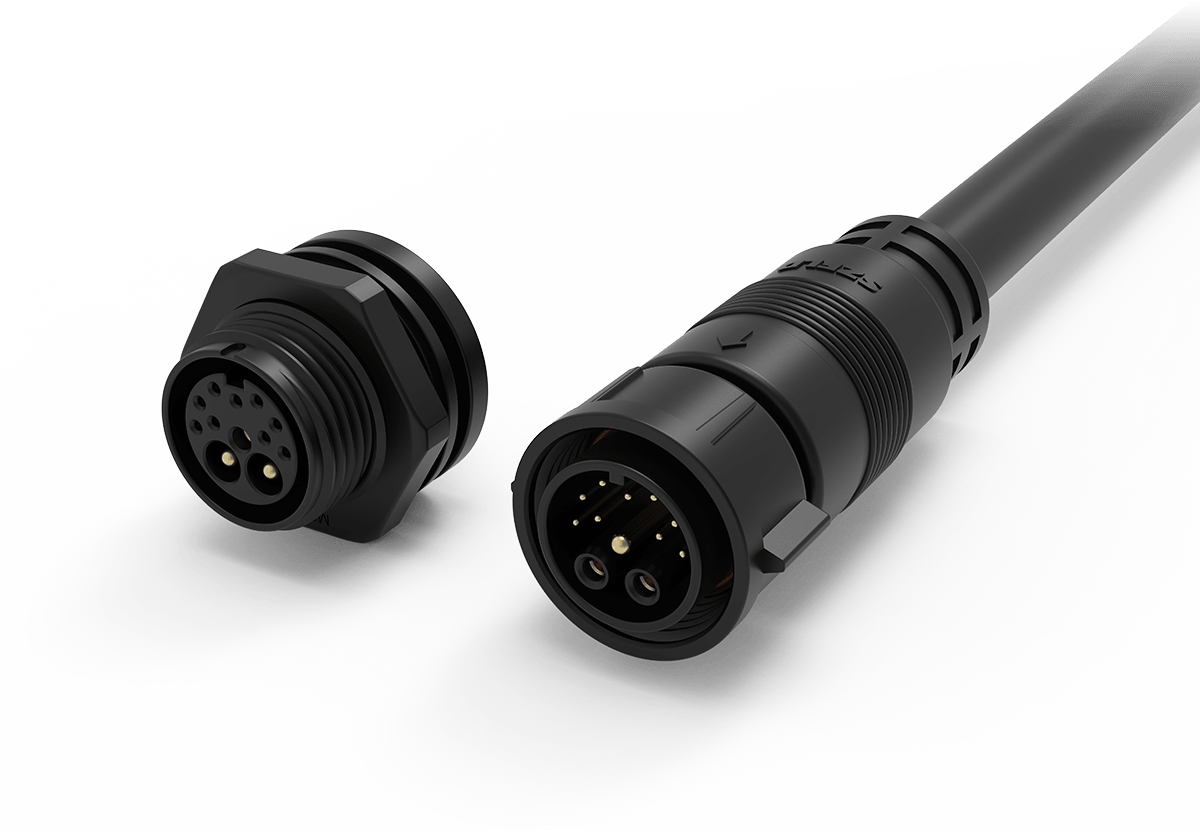
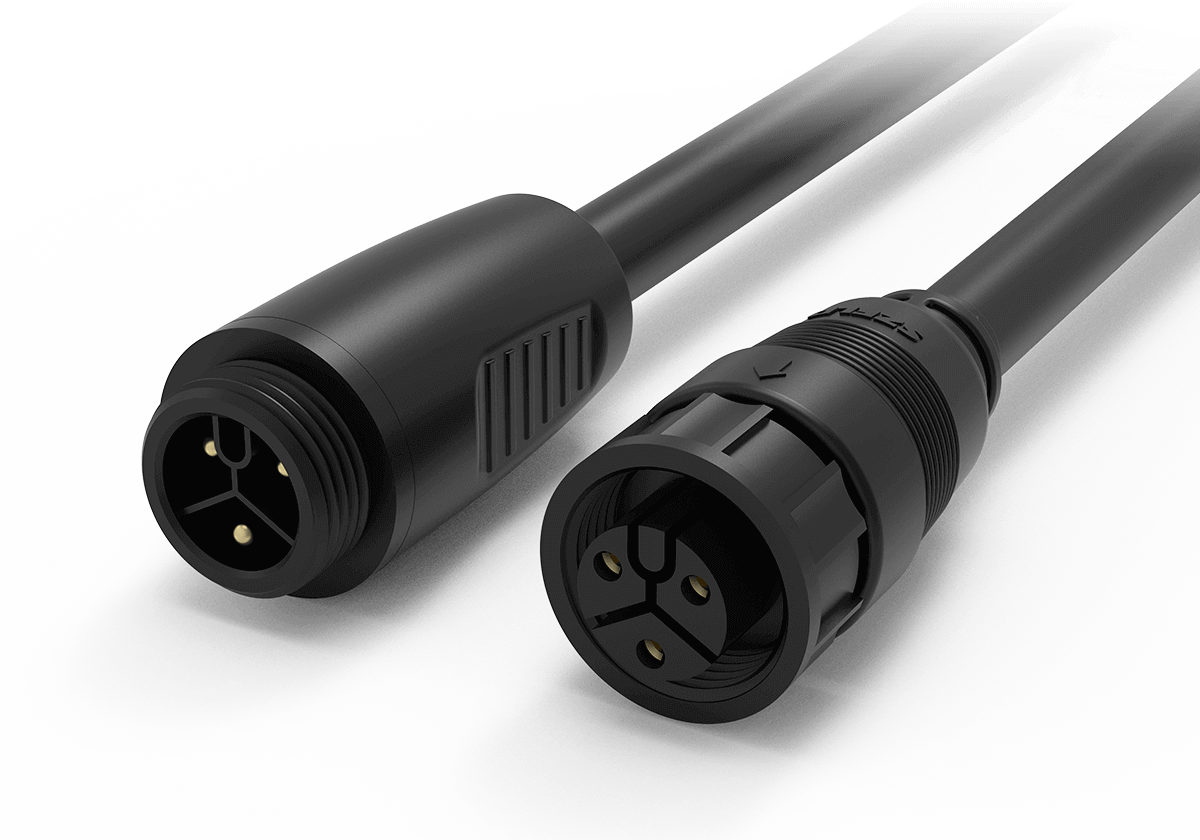
AGV与AMR内部空间有限,连接器除了要满足电气参数,还要考虑安装尺寸、插拔方向、锁紧结构和后期维护便利性。
底盘外部、近地面或容易接触水汽和粉尘的位置,应根据实际使用环境选择相应的防护结构,并确认连接器在正确对插、密封和安装状态下能否满足防护要求。持续振动的部位,还要关注锁紧可靠性、端子保持力和线缆出线处的应力释放。
对于安全激光扫描仪、急停按钮、防撞装置等涉及安全功能的设备,连接器和线路配置应符合整机安全回路设计要求,不能随意更改针脚定义或替换不符合要求的连接部件。
AGV与AMR线束定制,建议提前提供设备电气原理图、线束布置图、接口针脚定义、供电参数、通信协议和底盘结构图纸。
涉及转向、升降等活动机构时,还应补充运动范围、线束固定位置和实际安装路径。已有设备的客户,也可以提供线束样品、接口照片和长度要求,便于前期确认。
方案完成后,应按照线束用途和实际工况安排验证:
电气检查:导通、绝缘、供电压降及必要的温升检查
机械检查:振动、固定可靠性、连接器锁紧及耐磨情况
动态检查:转向、升降等运动过程中是否拉紧、夹线或异常弯折
信号检查:设备运行状态下,通信和传感器信号是否稳定
测试条件应尽量接近设备真实安装和运行状态,不能只凭单独线缆的静态导通结果判断整套线束是否可靠。
AGV与AMR设备线束定制厂家不只是确认导线和连接器能否正常连接,还要结合整机供电架构、通信需求、底盘空间和长期移动工况进行设计。特别是活动机构附近的线束,应把布线路径、动态性能、连接器固定和机械防护一起考虑。
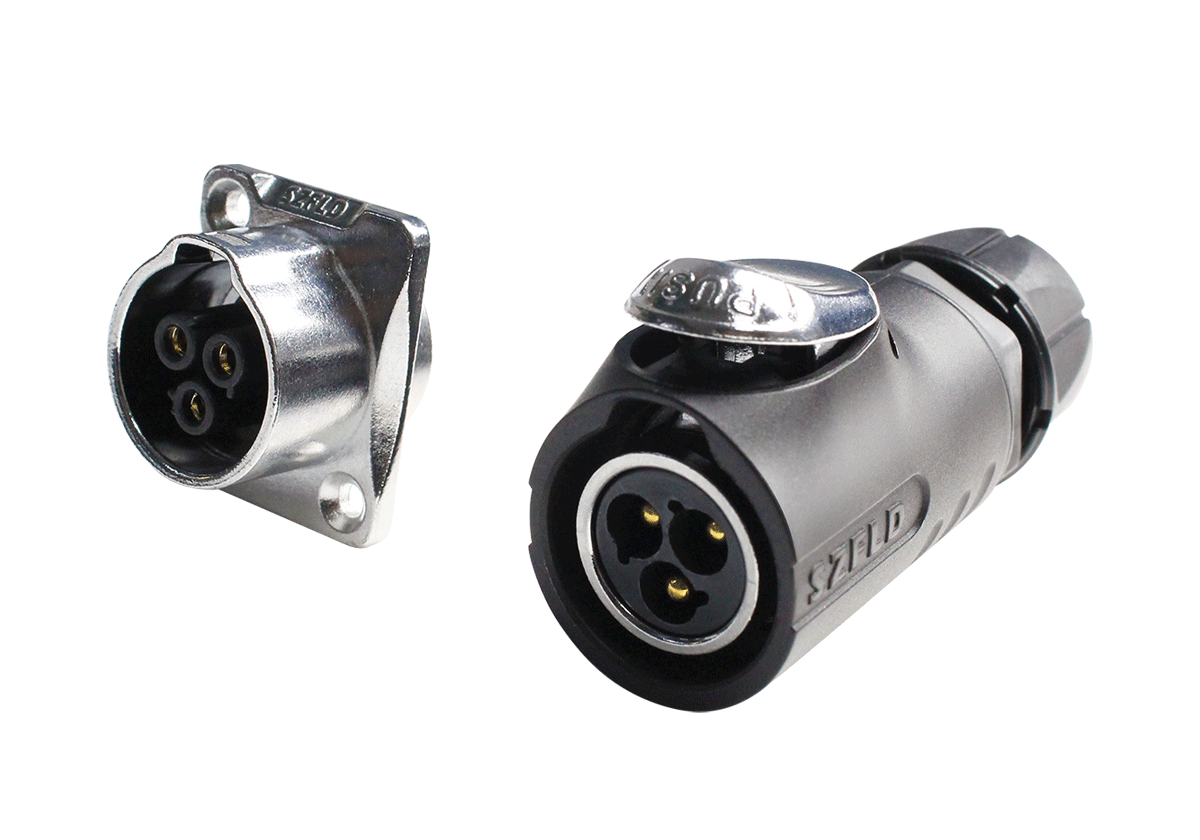
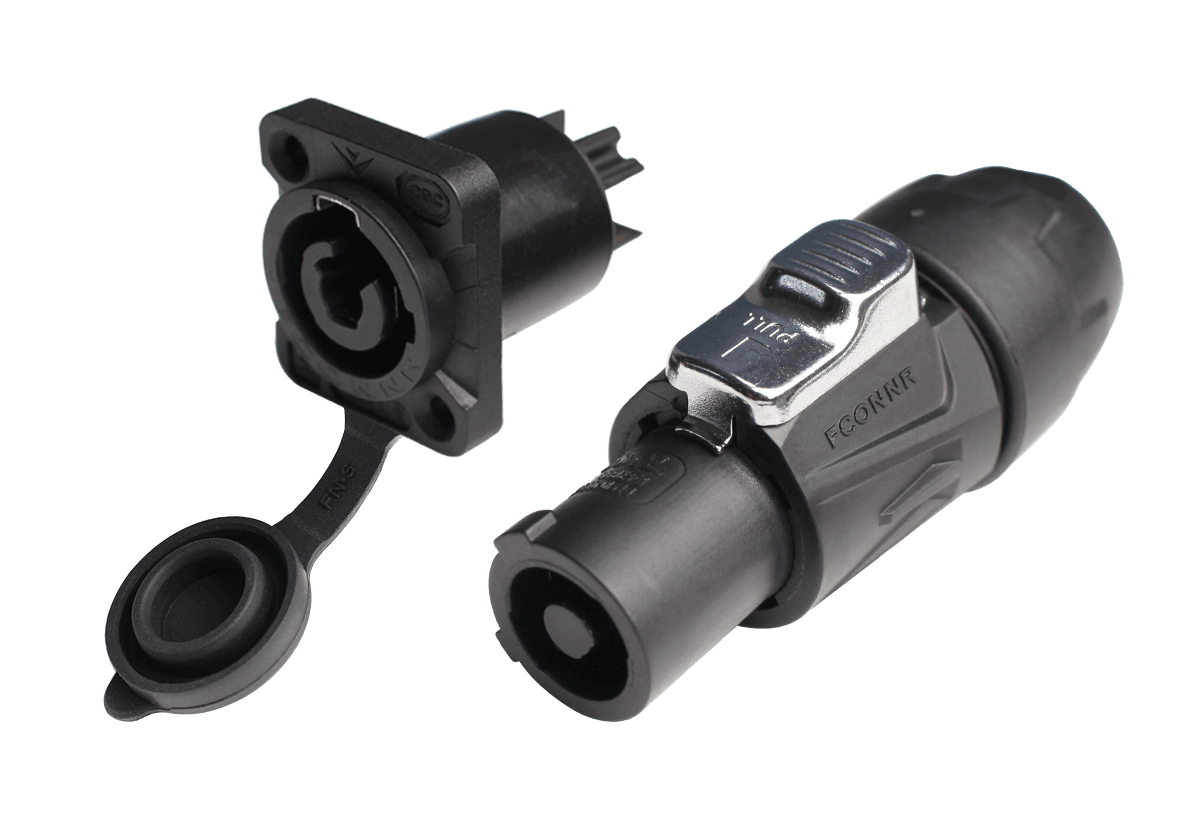
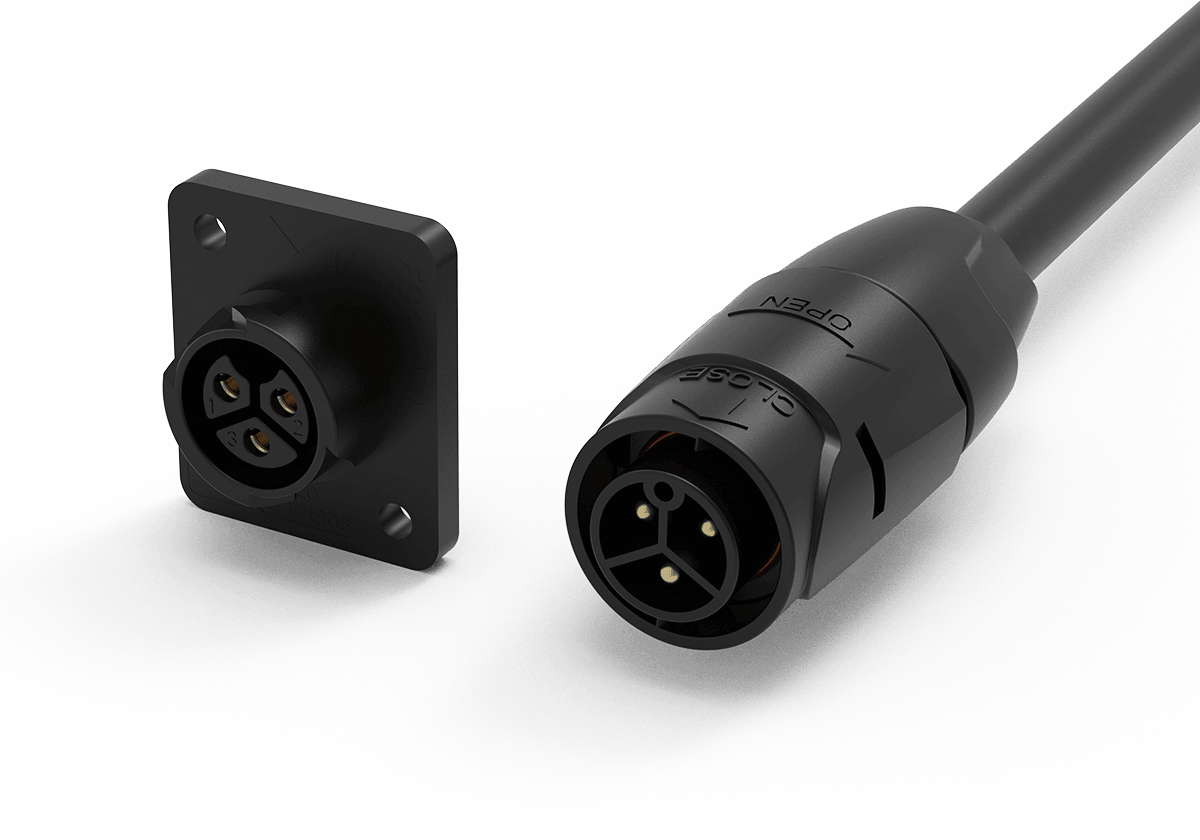
深圳市丰联达科技有限公司提供线束与连接器定制服务,可根据AGV、AMR设备的结构图纸、接口定义和实际使用要求,沟通导线规格、连接器配置、线束长度、分支结构及布线方式等定制需求。





 返回
 首页


